
www.automatizacionweb.com
22
'26
Written on Modified on
SCHUNK demuestra la adopción industrial de la Physical AI con una celda de automatización modular
En la Hannover Messe, SCHUNK exhibió su celda de automatización GROW, que combina simulación, robótica impulsada por IA y automatización modular para permitir aplicaciones de Physical AI (IA física) escalables y listas para la producción.
schunk.com
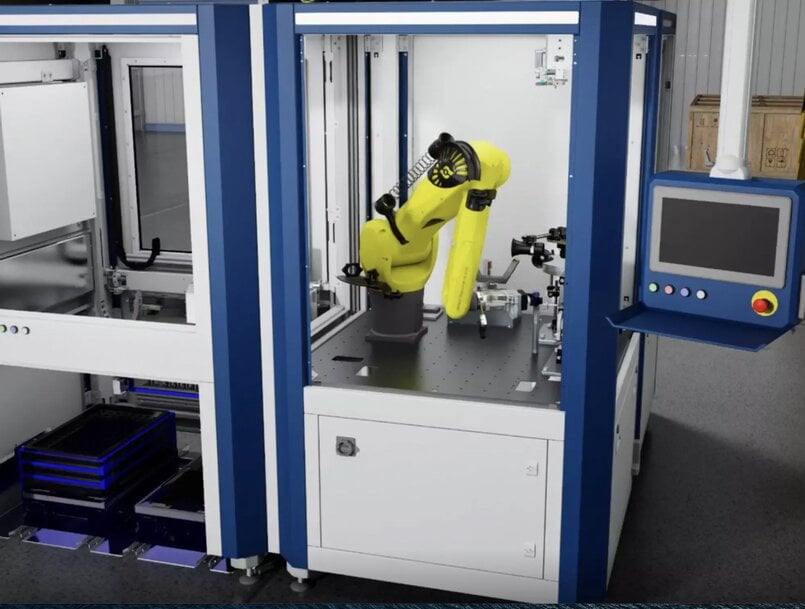
SCHUNK ha introducido una plataforma estandarizada y modular diseñada para desplegar aplicaciones autónomas de inteligencia artificial física directamente en las operaciones de la planta de producción.
La colaboración implica la integración de entornos de simulación de alta fidelidad con hardware robótico adaptativo para establecer flujos de trabajo de fabricación repetibles. Este enfoque técnico responde a la necesidad de contar con maquinaria flexible y autooptimizable dentro de los sectores de la fabricación discreta y la logística industrial.
Optimización de trayectorias autónomas en la cadena de suministro digital
Las líneas de montaje tradicionales se enfrentan a severas restricciones de capacidad cuando gestionan lotes de productos multivariante y de bajo volumen, debido a métodos de programación rígidos y a largos tiempos de reconfiguración física. La transición hacia una arquitectura de automatización modular reconfigura la manipulación de materias primas y la generación de trayectorias mecánicas de herramientas en procesos autoajustables. Al establecer estas unidades perimetrales (edge) adaptativas, las redes de producción eliminan las restricciones estáticas de los flujos de trabajo y canalizan la telemetría de los equipos en tiempo real directamente hacia una cadena de suministro digital unificada. Esta conectividad automatizada funciona como una capa inteligente dentro de un ecosistema de datos de automoción más amplio, facilitando la programación dinámica de la producción y sincronizando los flujos de trabajo de la planta con la logística general de los proveedores.
Validación microcinemática y fases de puesta en marcha virtual
El mecanismo central se basa en una metodología que prioriza la simulación (simulation-first), la cual prepara y optimiza digitalmente las secuencias robóticas antes de desplegarlas en los sistemas físicos. Al integrar bibliotecas de simulación de alta fidelidad y entornos de robótica estructural en la cadena de ingeniería, los movimientos tridimensionales, las fuerzas de sujeción complejas y los ciclos de agarre de alta frecuencia se modelan y entrenan de forma virtual. Esta validación de extremo a extremo mediante gemelos digitales permite que las trayectorias de movimiento robótico y las compensaciones de par en tiempo real converjan matemáticamente antes de la integración del hardware. Este modelado estructural previene los riesgos de colisión mecánica durante las operaciones iniciales y reduce los plazos de puesta en marcha física en aproximadamente un 40%, disminuyendo los riesgos de gasto de capital (CapEx) inicial.
Traducción impulsada por software y flujos de trabajo de integración multiplataforma
La transición desde los modelos de entrenamiento virtuales hacia la ejecución activa en la planta de fabricación se gestiona mediante flujos de trabajo basados en software de arquitectura abierta. Estos protocolos de comunicación permiten que las estrategias de control de aprendizaje profundo (deep learning), validadas en entornos simulados, se compilen y escriban directamente en los controladores industriales locales. Esta sincronización traduce la compleja lógica virtual en acciones físicas de forma sostenible bajo condiciones reales de producción. Al mismo tiempo, la interfaz de automatización registra las desviaciones espaciales y las métricas de deslizamiento de los componentes, introduciendo estos datos de nuevo en los bucles de optimización. Este seguimiento automatizado eleva el rendimiento general de la preparación de pedidos (picking) y desplaza al personal de la fábrica de las tareas manuales repetitivas a funciones de supervisión técnica del sistema y diagnóstico.
Contexto adicional
Esta sección detalla especificaciones técnicas y análisis comparativos (benchmarking) de la competencia que no se incluyeron en el anuncio de prensa original.
En comparación con los paquetes tradicionales de integración de automatización no estándar y personalizados de proveedores como Fanuc o ABB, que dependen de rígidos puntos de programación (pendant points) codificados a mano, la plataforma modular se centra en el desacoplamiento de software y hardware y en bloques de construcción escalables. Los métodos convencionales de guiado por visión bidimensional o tridimensional sufren con frecuencia latencias de estimación de pose superiores a los 500 milisegundos cuando se enfrentan a componentes metálicos reflectantes, apilados o aceitosos, lo que degrada la repetibilidad de la posición. Los puntos de referencia técnicos indican que este sistema aprovecha hardware de aceleración especializado para reducir la latencia del bucle de inferencia local a menos de 10 milisegundos, igualando las estrictas métricas de respuesta dinámica requeridas para el seguimiento continuo de trayectorias a alta velocidad.
Además, al utilizar mecanismos de agarre adaptativos que ajustan activamente la presión de sujeción mecánica, se minimiza el desgaste estructural interno del efector final, reduciendo los posibles puntos de fallo mecánico en aproximadamente un 15% en comparación con las herramientas de impacto rígidas convencionales. Esta durabilidad estructural mejora el tiempo medio entre fallos (MTBF) del sistema, proporcionando un estándar fiable y de bajo mantenimiento para celdas de fabricación flexible de alto rendimiento.
Editado por Romila DSilva, editora de Induportals, con asistencia de IA.
www.schunk.com
