
www.automatizacionweb.com
24
'26
Written on Modified on
Avance en el agarre robótico mediante datos de manipulación humana
ABB Robotics y PSYONIC integran componentes protésicos avanzados en brazos robóticos colaborativos para mejorar la destreza mecánica autónoma.
global.abb
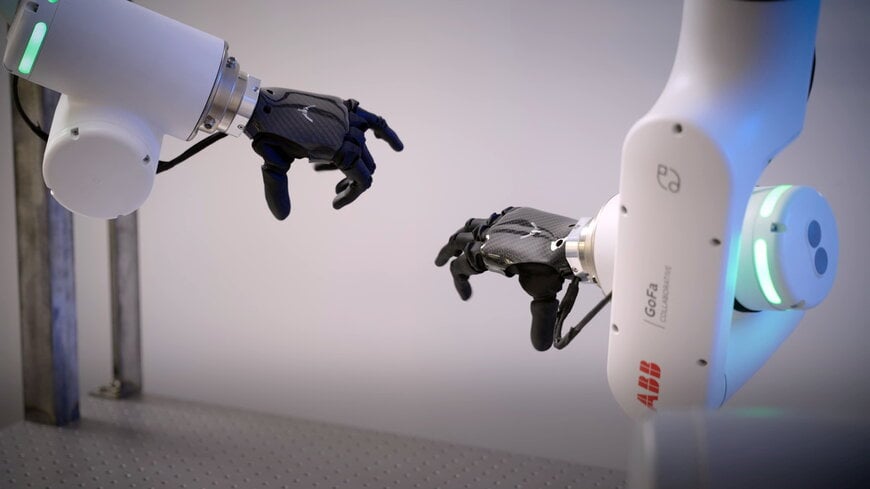
ABB Robotics colabora con PSYONIC para abordar las limitaciones en el manejo automatizado de materiales. Los grippers industriales tradicionales destacan en movimientos rígidos y repetitivos, pero suelen fallar al encontrarse con objetos frágiles, deformables o de formas irregulares. Replicar la retroalimentación sensorial y la mecánica adaptativa de las manos humanas sigue siendo un desafío significativo para la automatización industrial.
Para salvar esta brecha, esta cooperación combina la experiencia de PSYONIC en electrónica bioinspirada con la infraestructura digital de ABB. El objetivo es utilizar datos de tacto y movimiento del mundo real, recopilados a partir del uso de prótesis humanas, para entrenar sistemas robóticos autónomos.
Solución técnica e integración de interfaces
La solución técnica integra la Ability Hand de PSYONIC como componente de herramientas de extremo de brazo en el robot colaborativo GoFa de ABB. La Ability Hand es una mano biónica ligera y multiarticulada que cuenta con sensores de presión integrados y un sistema de retroalimentación por vibración. Estos sensores registran métricas precisas sobre los puntos de contacto, la fuerza de agarre y el tiempo de liberación, mientras que sus dedos flexibles se conforman mecánicamente a formas irregulares.
El robot colaborativo de ABB proporciona la precisión de posicionamiento y la repetibilidad necesarias para ejecutar estos movimientos complejos a nivel de grado industrial. Al utilizar el mismo hardware manual tanto para personas con amputaciones como para brazos industriales, el sistema captura datos de alta fidelidad sobre el movimiento y las fuerzas de contacto. Posteriormente, estos datos se transfieren a la arquitectura de control del robot, lo que permite que los sistemas de inteligencia artificial física de próxima generación aprendan tareas variables.
Aplicaciones y casos de uso industrial
El sistema combinado se está evaluando para aplicaciones en varios sectores, que incluyen:
- Automoción y aeroespacial: Ensamblaje de mazos de cables flexibles y componentes frágiles.
- Logística y embalaje: Clasificación, embalaje y manipulación de inventarios de productos mixtos con formas impredecibles.
- Ciencias de la vida: Manipulación segura de muestras de laboratorio delicadas y contenedores de productos químicos.
Al ejecutar tareas que son repetitivas o ergonómicamente peligrosas para los operarios humanos, esta integración mejora la estabilidad del proceso, la seguridad en el lugar de trabajo y la flexibilidad operativa. Según la Federación Internacional de Robótica (IFR), la tecnología de agarre avanzado y la integración digital pueden reducir el tiempo de ingeniería hasta en un 30%, lo que aumenta el rendimiento de la inversión en instalaciones automatizadas.
Implementación e integración en I+D
La fase de desarrollo implica una estrecha cooperación entre PSYONIC y el equipo de investigación y desarrollo de ABB Robotics. Los esfuerzos de ingeniería se centran en la integración de software, garantizando que los datos de los sensores de la mano biónica se mapeen directamente en los algoritmos de control de movimiento del robot. Las pruebas se centran en cómo funciona la manipulación táctil en condiciones dinámicas y variables, asegurando que el sistema pueda escalar de manera fiable desde los entornos de laboratorio hasta las plantas de producción.
Editado por Evgeny Churilov, Induportals Media - Adaptado por IA.
www.new.abb.com
