
www.automatizacionweb.com
07
'26
Written on Modified on
Los conectores híbridos compactos simplifican el cableado de robots humanoides
Molex combina una transmisión de corriente de 15 A y Ethernet de 1 Gbit/s en un perfil de paso de 5,65 mm para robots humanoides, AMR y sistemas de automatización industrial.
www.molex.com
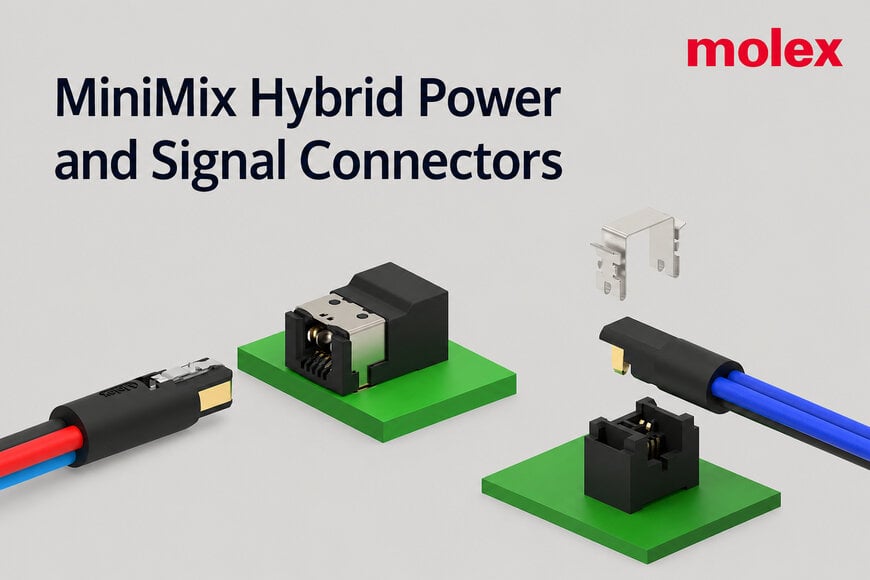
Molex ha presentado una plataforma compacta de conectores híbridos diseñada para transmitir alimentación eléctrica y comunicaciones de alta velocidad a través de articulaciones y actuadores robóticos con espacio limitado. La arquitectura combina contactos de potencia de hasta 15 A con comunicación Ethernet 1000BASE-T1 a 1 Gbit/s en una única interfaz para robots humanoides, robots móviles autónomos (AMR) y sistemas avanzados de automatización industrial.
El diseño aborda un problema práctico de fabricación que adquiere mayor relevancia a medida que los sistemas robóticos avanzan hacia mayores volúmenes de producción: conducir la alimentación eléctrica y las comunicaciones de control a través de mecanismos articulados cada vez más compactos sin depender de múltiples conectores ni de un cableado manual complejo.
Conectividad compacta para articulaciones robóticas
Los conjuntos robóticos multieje, como muñecas, codos, rodillas, tobillos y mecanismos del cuello, suelen integrar actuadores, sensores y electrónica de control en un espacio mecánico limitado. Estos componentes necesitan tanto alimentación eléctrica como conexiones de comunicación, al tiempo que deben mantener la libertad de movimiento de la articulación.
El uso de conectores independientes para alimentación y señales aumenta el espacio necesario para el tendido del cableado dentro de estos mecanismos. Cuando los conectores convencionales no pueden atravesar las aberturas internas, los fabricantes pueden verse obligados a introducir manualmente cables individuales y terminar o soldar los contactos durante el montaje final. Esto añade operaciones de montaje y genera puntos de terminación adicionales.
El nuevo conector de Molex integra estas funciones en una única interfaz de cable a placa. Admite una transmisión de corriente de hasta 15 A junto con Ethernet 1000BASE-T1 a 1 Gbit/s, lo que permite integrar la alimentación del actuador y los datos de control en un sistema de conexión compacto.
Un perfil de paso de 5,65 mm permite introducir conjuntos de cables preterminados a través de estrechos canales internos en actuadores, extremidades articuladas, articulaciones robóticas y efectores finales. Según Molex, esta configuración requiere hasta un 50 % menos de superficie de paso que las soluciones alternativas.
La reducción del espacio necesario para el tendido resulta especialmente relevante en las arquitecturas de robots humanoides, ya que disminuir el número de cables instalados por separado puede simplificar la integración mecánica y el montaje.
Alimentación y Ethernet en una única interfaz
1000BASE-T1 proporciona comunicación Ethernet a 1 Gbit/s mediante un único par trenzado equilibrado. En las arquitecturas robóticas, este tipo de conexión puede transportar información de control y de sensores entre componentes electrónicos distribuidos, mientras que los contactos de potencia independientes situados en el mismo conector suministran alimentación al actuador o subsistema correspondiente.
La combinación de ambas funciones no significa que la alimentación eléctrica y Ethernet utilicen los mismos contactos eléctricos. El conector integra contactos específicos para potencia y datos dentro de una única interfaz mecánica.
Esta disposición puede reducir el número de carcasas de conectores y terminaciones de cables necesarias en cada articulación robótica. En sistemas que incorporan numerosos ejes articulados, estas reducciones pueden acumularse en toda la arquitectura de cableado.
Configuraciones verticales y en ángulo recto para espacios reducidos
La familia de conectores está disponible con orientaciones de acoplamiento vertical y en ángulo recto. Estas opciones permiten a los diseñadores seleccionar la dirección de salida del cable en función del espacio disponible en la placa de circuito impreso y en la carcasa.
Las configuraciones en ángulo recto pueden utilizarse cuando los cables deben discurrir en paralelo a una placa de circuito o a la carcasa de un actuador, mientras que las conexiones verticales permiten diseños en los que la interfaz de acoplamiento se sitúa perpendicularmente a la placa.
El control de la dirección de salida del cable también puede reducir la flexión inmediatamente detrás del conector, un aspecto importante en conjuntos sometidos a movimientos repetitivos.
Molex describe la construcción mecánica como resistente a las vibraciones y diseñada para soportar movimientos continuos y flexiones repetidas. Estas características están orientadas a aplicaciones en las que las conexiones eléctricas están sometidas a movimiento durante toda la vida útil del robot.
Los conjuntos preterminados facilitan el aumento de la producción
Uno de los principales objetivos desde el punto de vista de la fabricación es sustituir el tendido y la terminación manual de cables por conjuntos de cables preterminados.
En las articulaciones compactas convencionales, puede ser necesario introducir conductores individuales a través de pequeñas aberturas mecánicas antes de soldar o conectar los terminales durante el montaje final. Un conjunto de conectores capaz de atravesar un paso de 5,65 mm permite realizar la terminación en una fase anterior del proceso de fabricación.
Posteriormente, el mazo de cables terminado puede introducirse a través del actuador o de la articulación y conectarse durante el montaje del sistema.
Este enfoque facilita el uso de subconjuntos listos para conectar y puede reducir el número de operaciones manuales de terminación necesarias durante la integración final del robot.
Este aspecto adquiere mayor importancia a medida que aumenta el número de actuadores. Molex cita un análisis de la cadena de suministro de McKinsey & Company de 2026 según el cual los sistemas de actuadores de las articulaciones pueden representar aproximadamente entre el 40 % y el 60 % de la lista total de materiales de un robot humanoide. La empresa también hace referencia a arquitecturas humanoides que incorporan aproximadamente 50 actuadores articulados.
A esta escala, las dimensiones de los conectores, el peso de los mazos de cables, los métodos de terminación y el tiempo de montaje se convierten en factores de fabricación que afectan al sistema completo, en lugar de ser únicamente características de componentes individuales.
Conectividad para procesamiento, sensores y sistemas de movimiento
El conector híbrido forma parte de la arquitectura de conectividad más amplia de Molex para robots humanoides, AMR y sistemas de automatización industrial.
En el nivel de procesamiento central, la empresa ofrece conectores mezzanine Mirror Mezz de alta densidad para interfaces de alta velocidad, incluidas plataformas basadas en el módulo NVIDIA Jetson Thor.
Para los sistemas de sensores distribuidos, Molex ofrece conectores Quad-Row de placa a placa y sistemas de interconexión High-Speed FAKRA-Mini destinados a aplicaciones como visión espacial, LiDAR y matrices de sensores táctiles.
Las partes de la distribución eléctrica del robot que requieren corrientes más elevadas pueden utilizar los sistemas de conectores Mega-Fit y EXTreme Ten60, mientras que la interfaz híbrida compacta aborda la transmisión de alimentación y comunicaciones más cerca de los actuadores articulados y otros subsistemas sometidos a fuertes restricciones mecánicas.
En conjunto, estas categorías de conectores cubren diferentes requisitos eléctricos entre el procesamiento central de inteligencia artificial, los sistemas de percepción y los sistemas mecánicos de movimiento distribuidos.
Producción en serie prevista para finales de 2026
Molex está proporcionando muestras y conjuntos funcionales de evaluación para su integración en los diseños de los clientes y para evaluaciones conjuntas.
La ampliación a la producción comercial en serie está prevista para finales de 2026, orientando esta familia de conectores a plataformas robóticas que avanzan desde el desarrollo de prototipos hacia mayores volúmenes de fabricación.
Contexto adicional:
Esta sección detalla especificaciones técnicas y comparaciones competitivas no incluidas en el anuncio original del producto
La conectividad híbrida para alimentación y señales ya se utiliza en motores industriales, equipos de automatización y sistemas de transporte, aunque las soluciones disponibles presentan diferencias considerables en capacidad de corriente, transmisión de datos, protección ambiental y dimensiones físicas.
El conector híbrido Motorman de TE Connectivity, por ejemplo, integra alimentación, señales y datos en una única carcasa rectangular. Según TE, esta arquitectura puede reducir hasta un 50 % el espacio necesario para la carcasa y los cables, además de disminuir la longitud del cable hasta un 70 %. El sistema admite comunicaciones Cat5e y ofrece protección IP65. Su diseño está dirigido principalmente a aplicaciones de automatización industrial descentralizada, en lugar de al tendido de cables a través de articulaciones robóticas extremadamente estrechas.
El BH12 de Hirose constituye otro punto de referencia cuantificable para la conectividad híbrida. Combina dos contactos de potencia de 20 A con contactos de señal para corrientes inferiores en un conector con un diámetro de clavija de 13,8 mm y ofrece protección IPX6/IPX7 cuando está acoplado. Por tanto, el BH12 proporciona una capacidad de corriente especificada superior a los 15 A de la interfaz de Molex, mientras que su diámetro publicado de 13,8 mm ilustra las diferentes prioridades de integración mecánica entre los conectores industriales o de movilidad resistentes al agua y el perfil de paso de 5,65 mm al que se orienta el diseño de Molex.
Hirose también ofrece la interfaz ix Industrial para aplicaciones compactas de Ethernet industrial. El conector admite transmisión Cat5e a 1 Gbit/s y Cat6A a velocidades de hasta 10 Gbit/s. Hirose especifica una reducción de tamaño del 75 % en comparación con las soluciones RJ45 convencionales. Sin embargo, a diferencia de la arquitectura híbrida de Molex, ix Industrial es principalmente una interfaz compacta de datos y no una conexión integrada para transmisión de corriente de 15 A y comunicación Ethernet.
Por tanto, estos productos no son equivalentes funcionales directos. Sus especificaciones publicadas muestran los compromisos técnicos que intervienen en el diseño de sistemas de interconexión para robótica: una mayor capacidad de corriente, la protección ambiental, velocidades de datos más elevadas y unas dimensiones mínimas de paso plantean requisitos mecánicos diferentes. El diseño de Molex prioriza específicamente la combinación de transmisión de corriente de 15 A, Ethernet de un solo par a 1 Gbit/s y un perfil de paso de 5,65 mm para articulaciones robóticas y actuadores con espacio limitado.
Editado por Sucithra Mani, editora de Induportals – adaptado con inteligencia artificial.
www.molex.com
