
www.automatizacionweb.com
15
'26
Written on Modified on
El lanzamiento de un robot colaborativo aporta mayor seguridad y flexibilidad en el espacio de trabajo
YASKAWA ha lanzado el robot colaborativo MOTOMAN-HC12, que cuenta con una capacidad de carga útil de 12 kg y un alcance de 1410 mm para mejorar la seguridad laboral y la flexibilidad de despliegue.
www.yaskawa.eu.com
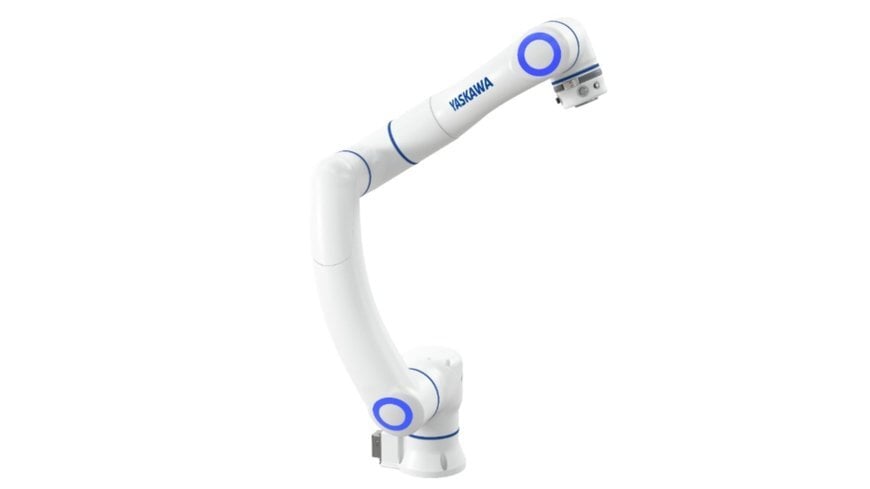
El robot colaborativo MOTOMAN-HC12 ofrece una capacidad de carga útil de 12 kg combinada con un alcance de 1410 mm, sucediendo al modelo anterior MOTOMAN-HC10DTP. Diseñado para responder a la escasez de mano de obra en la industria manufacturera y facilitar la implementación de la automatización, el sistema combina sistemas de seguridad y mayor productividad con costes de fabricación más bajos.
Arquitectura mecánica y superficie de instalación
El robot cuenta con un perfil de brazo esbelto, un peso total reducido del manipulador y una base de montaje más compacta. La dimensión de montaje de la base se reduce a φ170 mm, frente al perfil de φ275 mm del MOTOMAN-HC10DTP. Esta geometría compacta reduce las interferencias físicas con máquinas y estructuras adyacentes, lo que facilita la instalación en entornos de producción con limitaciones de espacio y simplifica el acceso a estaciones de trabajo reducidas.
Detección de par integrada y rendimiento de seguridad
El brazo incorpora sensores de par patentados de nuevo desarrollo, diseñados para optimizar la sensibilidad en la detección de colisiones y la velocidad de respuesta del sistema. Esta integración sensorial permite velocidades de movimiento más altas en operaciones colaborativas a la vez que mitiga los niveles de fuerza de impacto en caso de contacto con el personal. El diseño mecánico también ofrece una capacidad de guiado manual suave e intuitiva para agilizar las secuencias de aprendizaje y el manejo diario.
Guiado interno del cableado de aplicación
Para proteger el cableado y simplificar la integración de herramientas, las líneas de aplicación —incluida una línea Ethernet Cat6A de alta velocidad— se enrutan de serie de forma totalmente interna por la estructura del brazo. Esta disposición interna elimina los mazos de cables externos, suprimiendo los riesgos de enganche con la maquinaria periférica y proporcionando conexiones eléctricas directas para las herramientas en el extremo de la muñeca.
Aplicaciones industriales
El MOTOMAN-HC12 está configurado para procesos automatizados de manipulación de materiales y ensamblaje, como paletizado, atornillado, soldadura por arco, inspección óptica y tareas industriales generales.
Contexto adicional
Esta sección detalla especificaciones técnicas y comparativas frente a la competencia que no figuran en el comunicado de prensa original.
A diferencia de los robots colaborativos estándar que calculan las fuerzas de contacto mediante la monitorización de la corriente del motor —método afectado por la fricción de los engranajes que exige velocidades operativas más bajas para cumplir con los umbrales de seguridad de la norma ISO/TS 15066—, los sensores de par integrados en cada articulación miden las fuerzas directamente en el punto de carga, lo que posibilita velocidades de desplazamiento más rápidas y paradas por colisión en cuestión de milisegundos.
Asimismo, reducir la huella de montaje a unos compactos φ170 mm facilita la integración directa en robots móviles autónomos (AMR) y en aplicaciones de carga/descarga de maquinaria con espacio reducido que no admiten bases convencionales de 200 mm a 275 mm. El enrutamiento interno de cables apantallados Cat6A directos a la brida de la muñeca elimina además los paquetes de cables exteriores, suprimiendo los riesgos de enganche y la fatiga por torsión del cableado durante giros continuos de los ejes.
Editado por Romila DSilva, editora de Induportals, con asistencia de IA.
www.yaskawa-global.com
